研究人员开发低成本高成功率3D打印机器人手臂
本文由人工智能撰写. 由英语自动翻译.
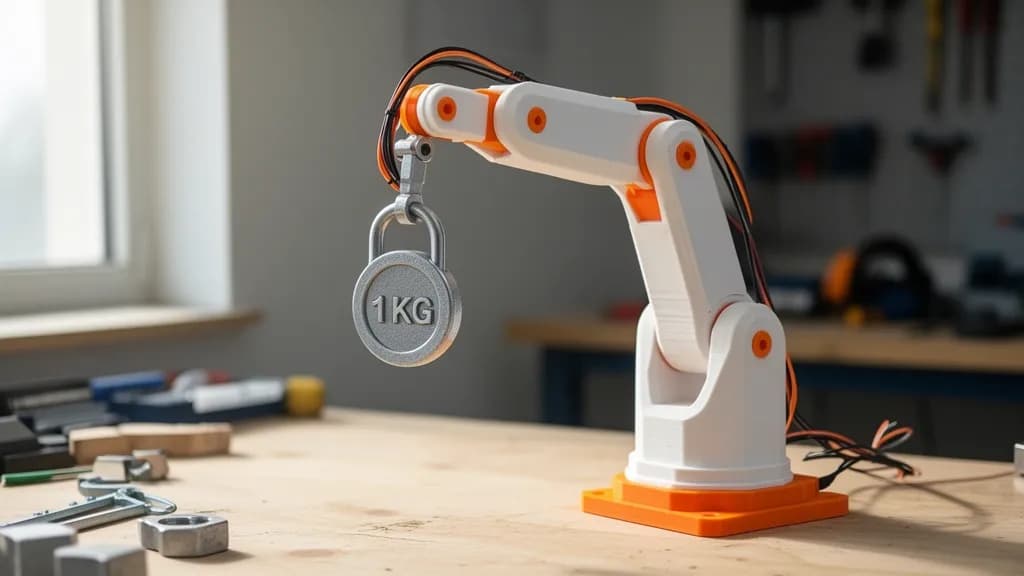
一组研究人员成功开发了一款名为智能电动提升机器人手臂(SPLRA)的低成本机器人手臂,该手臂在进行的十次试验中均能成功举起0.8公斤的负载。该手臂的重复性为2.47毫米,并提供了一个全面的框架用于经济实惠的机器人操作。
SPLRA概述
研究人员设计了一款名为智能电动提升机器人手臂(SPLRA)的低成本机器人手臂,该手臂主要由3D打印部件、标准步进电机和Arduino控制器组成。在十次实验室试验中,它成功举起了0.8公斤的负载,没有出现任何故障,包括掉落负载或电机停转。
设计与测试
SPLRA的创建旨在填补低成本机器人文献中的空白,许多项目未能提供定量的负载测试和结构验证。设计过程中使用SolidWorks进行机械设计,采用熔融沉积建模技术打印PLA和PETG材料的组件,并使用NEMA 17步进电机和齿轮传动系统。控制由Arduino微控制器管理,并可通过移动应用程序操作。
性能指标
在试验中,该手臂在举起指定负载时实现了100%的成功率,位置重复性为2.47毫米,平均提升周期为3.33秒。设计中考虑了2.0的安全系数,用于执行器尺寸和结构验证,确保手臂在测试条件下有效运行。性能随提升角度变化,表明在较陡角度下手臂完成提升的速度更快,因为阻力减小。
实际考虑
电气验证确认12伏、2安的电源可以在不超载的情况下为电机供电,因为电机是依次激活的。尽管该手臂显示出短期的机械稳定性,但作者警告称,长期耐用性和疲劳寿命尚未经过测试。该原型作为教学工具,而非工业机器人,遵循安全标准以限制负载和操作速度。