Ler no idioma original (inglês)
Pesquisadores Desenvolvem Braço Robótico Impresso em 3D de Baixo Custo com Alta Taxa de Sucesso
Redigido com inteligência artificial. Tradução automática do inglês.
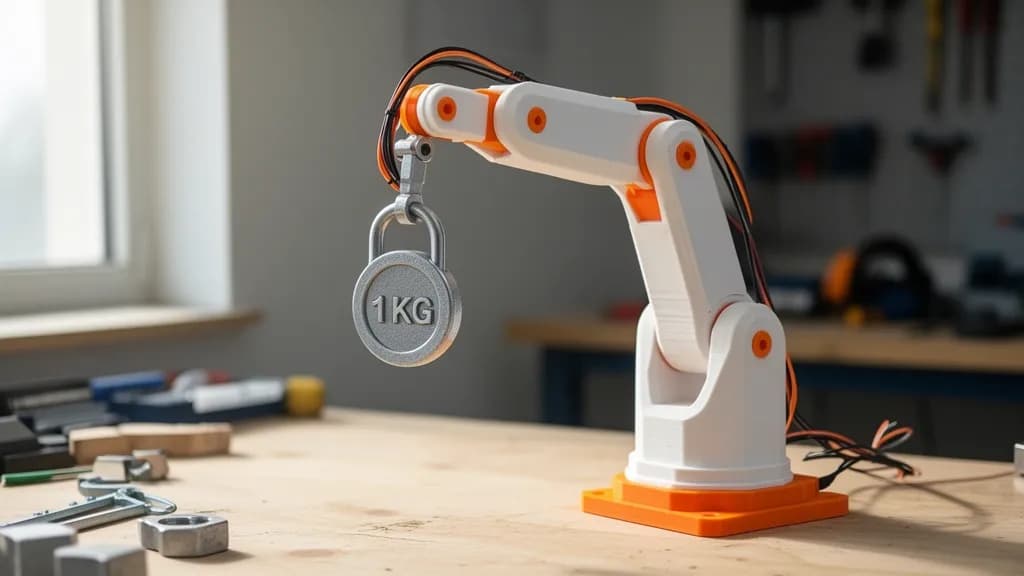
Uma equipe de pesquisadores desenvolveu com sucesso um braço robótico de baixo custo, chamado Smart Powered Lifting Robotic Arm (SPLRA), capaz de levantar uma carga de 0,8 kg em todos os dez testes realizados. Este braço demonstra uma repetibilidade de 2,47 mm e oferece uma estrutura abrangente para manipulação robótica acessível.
Visão Geral do SPLRA
Pesquisadores projetaram um braço robótico de baixo custo conhecido como Smart Powered Lifting Robotic Arm (SPLRA), que é composto principalmente por peças impressas em 3D, motores de passo padrão e um controlador Arduino. Ele conseguiu levantar uma carga de 0,8 kg em dez testes laboratoriais sem falhas, incluindo quedas de carga ou paradas do motor.
Design e Testes
O SPLRA foi criado para preencher uma lacuna na literatura de robótica de baixo custo, onde muitos projetos não conseguem fornecer testes quantitativos de carga e verificação estrutural. O processo de design utilizou o SolidWorks para o design mecânico, modelagem por deposição fundida para impressão de componentes em PLA e PETG, e motores de passo NEMA 17 com um sistema de transmissão por engrenagem. O controle é gerenciado por um microcontrolador Arduino e pode ser operado por meio de um aplicativo móvel.
Métricas de Desempenho
O braço alcançou uma taxa de sucesso de 100% ao levantar a carga especificada durante os testes, com repetibilidade posicional de 2,47 mm e um tempo médio de ciclo de levantamento de 3,33 segundos. O design incorpora um fator de segurança de 2,0 tanto para o dimensionamento do atuador quanto para a verificação estrutural, garantindo que o braço possa operar efetivamente nas condições testadas. O desempenho variou com os ângulos de elevação, mostrando que o braço completou os levantamentos mais rapidamente em ângulos mais acentuados devido à resistência reduzida.
Considerações Práticas
A validação elétrica confirmou que uma fonte de 12 volts e 2 amperes poderia alimentar os motores sem sobrecarga, uma vez que os motores foram ativados sequencialmente. Embora o braço tenha mostrado estabilidade mecânica a curto prazo, os autores alertam que a durabilidade a longo prazo e a vida útil de fadiga permanecem não testadas. Este protótipo serve como uma ferramenta de ensino, em vez de um robô industrial, aderindo a padrões de segurança para limitar a carga e as velocidades operacionais.