연구진, 높은 성공률의 저비용 3D 프린팅 로봇 팔 개발
인공지능이 작성했습니다. 영어에서 자동 번역했습니다.
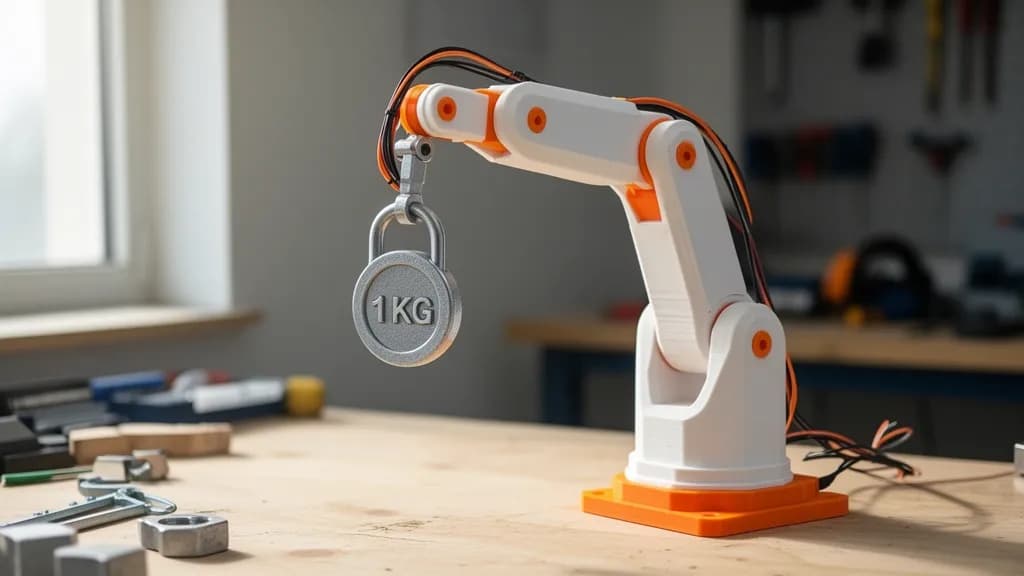
연구팀이 Smart Powered Lifting Robotic Arm(SPLRA)이라는 이름의 저비용 로봇 팔을 성공적으로 개발했다. 이 로봇 팔은 0.8kg의 하중을 10회 실험에서 모두 들어올릴 수 있는 능력을 보여주었으며, 반복 정밀도는 2.47mm에 달하고 저렴한 로봇 조작을 위한 포괄적인 프레임워크를 제공한다.
SPLRA 개요
연구자들은 3D 프린팅 부품, 표준 스테퍼 모터, 아두이노 컨트롤러로 주로 구성된 저비용 로봇 팔인 Smart Powered Lifting Robotic Arm(SPLRA)을 설계했다. 이 로봇 팔은 실험실에서 진행된 10회의 시험에서 0.8kg의 하중을 실패 없이 들어올리는 데 성공했으며, 하중이 떨어지거나 모터가 멈추는 일은 없었다.
설계 및 테스트
SPLRA는 저비용 로봇 공학 문헌에서 정량적인 하중 테스트와 구조 검증을 제공하지 못하는 문제를 해결하기 위해 만들어졌다. 설계 과정에서는 기계 설계를 위해 SolidWorks를 사용하고, PLA와 PETG로 부품을 인쇄하기 위해 융합 적층 모델링(fused deposition modeling)을 활용했으며, 기어 전송 시스템을 갖춘 NEMA 17 스테퍼 모터를 사용했다. 제어는 아두이노 마이크로컨트롤러에 의해 관리되며, 모바일 애플리케이션을 통해 작동할 수 있다.
성능 지표
이 로봇 팔은 실험 중 지정된 하중을 들어올리는 데 100%의 성공률을 기록했으며, 위치 반복 정밀도는 2.47mm, 평균 리프트 사이클 시간은 3.33초였다. 설계에는 액추에이터 크기와 구조 검증을 위한 안전 계수 2.0이 포함되어 있어, 테스트된 조건에서 효과적으로 작동할 수 있도록 보장한다. 성능은 리프트 각도에 따라 달라졌으며, 더 가파른 각도에서 저항이 줄어들어 더 빠른 리프트가 가능했다.
실용적 고려사항
전기 검증 결과, 12볼트, 2암페어의 전원이 모터를 과부하 없이 구동할 수 있음이 확인되었으며, 모터는 순차적으로 활성화되었다. 이 로봇 팔은 단기적인 기계적 안정성을 보여주었지만, 저자들은 장기적인 내구성과 피로 수명은 아직 테스트되지 않았다고 경고한다. 이 프로토타입은 산업용 로봇이 아닌 교육 도구로 사용되며, 하중과 작동 속도를 제한하는 안전 기준을 준수한다.