研究者が高い成功率を誇る低コスト3Dプリントロボットアームを開発
人工知能が作成しました. 英語からの自動翻訳です.
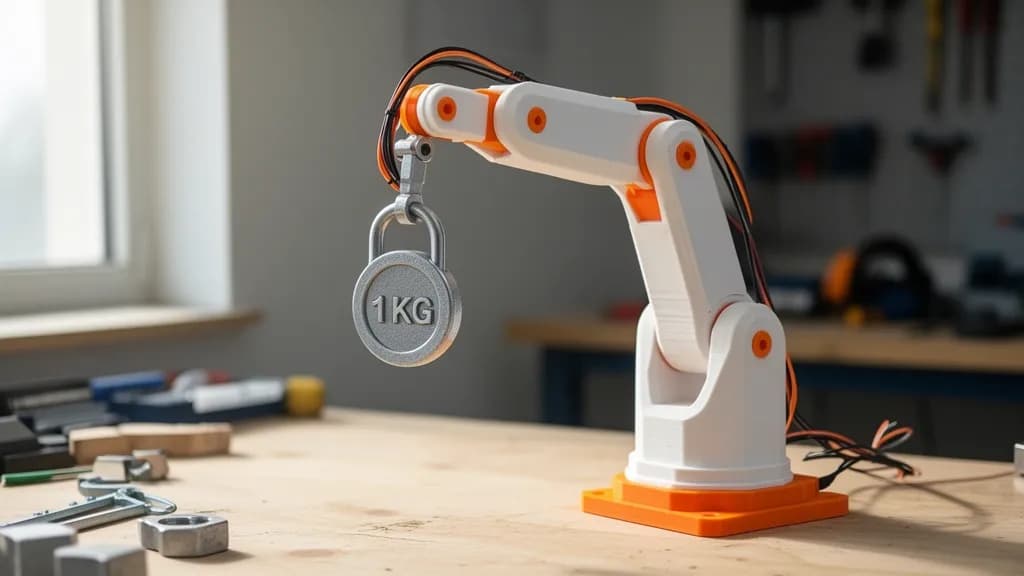
研究チームは、すべての試行で0.8 kgの荷重を持ち上げることができる低コストのロボットアーム「Smart Powered Lifting Robotic Arm(SPLRA)」を成功裏に開発しました。このアームは2.47 mmの再現性を示し、手頃な価格のロボット操作のための包括的なフレームワークを提供します。
SPLRAの概要
研究者たちは、主に3Dプリント部品、標準ステッパーモーター、Arduinoコントローラーで構成された低コストのロボットアーム「Smart Powered Lifting Robotic Arm(SPLRA)」を設計しました。このアームは、10回の実験で0.8 kgの荷重を失敗なく持ち上げることに成功し、荷物の落下やモーターの停止はありませんでした。
設計とテスト
SPLRAは、低コストロボティクスの文献におけるギャップを埋めるために作成され、多くのプロジェクトが定量的な荷重テストや構造的検証を提供できていないことに対応しています。設計プロセスでは、機械設計にSolidWorksを使用し、PLAおよびPETGで部品を印刷するために融合堆積モデリングを採用し、NEMA 17ステッパーモーターとギア伝達システムを組み合わせました。制御はArduinoマイクロコントローラーによって管理され、モバイルアプリケーションを通じて操作できます。
性能指標
アームは、試験中に指定された荷重を持ち上げる際に100%の成功率を達成し、位置の再現性は2.47 mm、平均持ち上げサイクル時間は3.33秒でした。設計には、アクチュエーターのサイズ決定と構造的検証のために安全係数2.0が組み込まれており、アームがテストされた条件下で効果的に動作できることを保証しています。持ち上げ角度によって性能が異なり、アームは抵抗が減少するため急な角度での持ち上げをより速く完了しました。
実用的考慮事項
電気的検証により、12ボルト、2アンペアの電源がモーターを過負荷なく駆動できることが確認されました。モーターは順次に作動しました。アームは短期的な機械的安定性を示していますが、著者たちは長期的な耐久性と疲労寿命が未検証であることに注意を促しています。このプロトタイプは、産業用ロボットではなく教育ツールとして機能し、荷重と運転速度を制限するための安全基準に従っています。