Leer en el idioma original (inglés)
Investigadores Desarrollan Brazo Robótico Impreso en 3D de Bajo Costo con Alta Tasa de Éxito
Redactado con inteligencia artificial. Traducción automática del inglés.
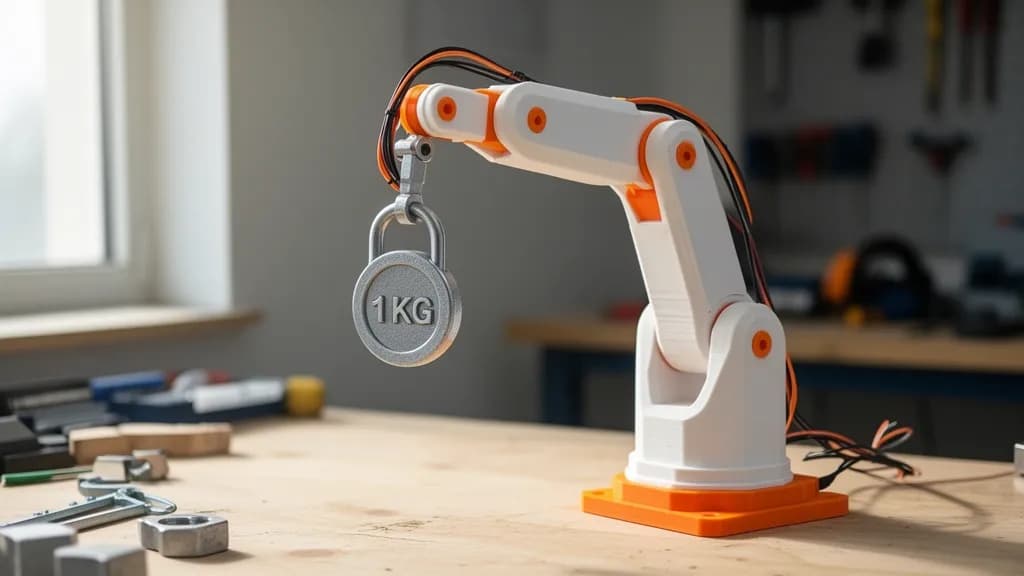
Un equipo de investigadores ha desarrollado con éxito un brazo robótico de bajo costo, denominado Smart Powered Lifting Robotic Arm (SPLRA), capaz de levantar una carga de 0.8 kg en las diez pruebas realizadas. Este brazo demuestra una repetibilidad de 2.47 mm y ofrece un marco integral para la manipulación robótica asequible.
Descripción del SPLRA
Los investigadores han diseñado un brazo robótico de bajo costo conocido como Smart Powered Lifting Robotic Arm (SPLRA), que está compuesto principalmente por piezas impresas en 3D, motores paso a paso estándar y un controlador Arduino. Logró levantar una carga de 0.8 kg en diez pruebas de laboratorio sin fallos, incluyendo cargas caídas o bloqueos de motor.
Diseño y Pruebas
El SPLRA fue creado para abordar una brecha en la literatura de robótica de bajo costo, donde muchos proyectos no logran proporcionar pruebas cuantitativas de carga y verificación estructural. El proceso de diseño utilizó SolidWorks para el diseño mecánico, modelado por deposición fundida para imprimir componentes en PLA y PETG, y motores paso a paso NEMA 17 con un sistema de transmisión por engranajes. El control es gestionado por un microcontrolador Arduino y puede ser operado a través de una aplicación móvil.
Métricas de Rendimiento
El brazo logró una tasa de éxito del 100% en el levantamiento de la carga especificada durante las pruebas, con una repetibilidad posicional de 2.47 mm y un tiempo promedio de ciclo de elevación de 3.33 segundos. El diseño incorpora un factor de seguridad de 2.0 tanto para el dimensionamiento de los actuadores como para la verificación estructural, asegurando que el brazo pueda operar de manera efectiva bajo las condiciones probadas. El rendimiento varió con los ángulos de elevación, mostrando que el brazo completó las elevaciones más rápido en ángulos más pronunciados debido a la reducción de la resistencia.
Consideraciones Prácticas
La validación eléctrica confirmó que un suministro de 12 voltios y 2 amperios podía alimentar los motores sin sobrecarga, ya que los motores se activaron secuencialmente. Si bien el brazo ha mostrado estabilidad mecánica a corto plazo, los autores advierten que la durabilidad a largo plazo y la vida útil por fatiga aún no han sido probadas. Este prototipo sirve como herramienta de enseñanza más que como un robot industrial, cumpliendo con los estándares de seguridad para limitar la carga y las velocidades operativas.