商业
3D打印水凝胶在软机器人领域的突破
本文由人工智能撰写. 由英语自动翻译.
上海交通大学的研究人员开发了一种新型3D打印水凝胶处理技术,使其拉伸性提升至1100%,适用于软机器人应用。这一创新使得复杂的驱动器和能够在狭小空间中进行精细运动的机器人得以实现。
引言
软机器人旨在在脆弱环境中灵活移动,因此需要不仅柔软而且高度可变形的材料,并能够打印出复杂的内部形状。然而,传统的DLP 3D打印技术往往导致水凝胶过于坚硬,拉伸性有限,影响其在软机器人中的有效性。
创新水凝胶处理
上海交通大学的一个团队引入了一种后处理技术,修改3D打印水凝胶的内部结构,显著增强其拉伸潜力。这项研究发表在《Nature Communications》上,展示了这种水凝胶在充气驱动器和具有行走及爬行能力的机器人设计中的应用。
改进机制
研究人员开发了一种打印墨水,利用改性聚乙烯醇与o-硝基苯甲醇基团结合,并使用甲基丙烯酸化透明质酸作为交联剂。这种方法将初始形状固定与后续的机械调节分开。主要改进包括:
- 疏水处理:此步骤涉及附加排水侧链,改善拉伸强度并促进拉伸。
- 碱性裂解:在疏水处理后,酯交联被裂解,以延长有效链,从而提高灵活性和拉伸性。
经过处理的水凝胶达到了6.3 MPa的拉伸强度和令人印象深刻的1100%应变,远超未处理的打印品。这使得材料在多次加载循环中保持结构完整性。
在软机器人中的应用
利用处理过的水凝胶,研究人员成功打印出一系列能够显著扩展的驱动器,这是抓取和移动等应用的关键特性。显著成果包括:
- 一个花瓣形驱动器,能够举起25到40克的负载。
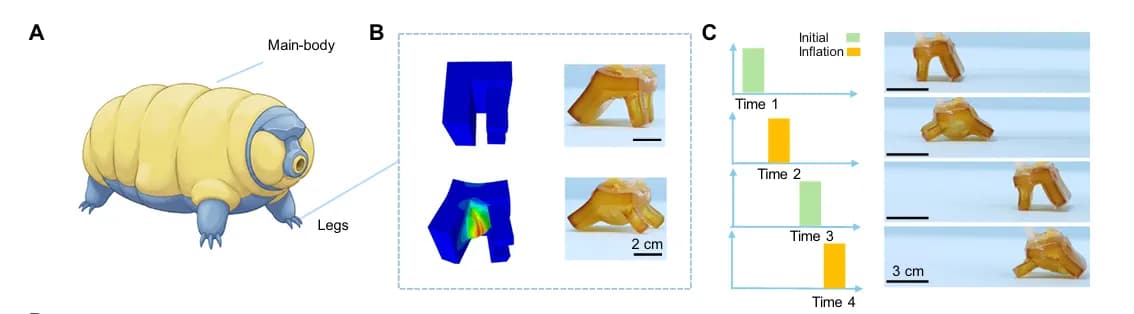
- 一个四足机器人,受到水熊虫的启发,展示了使用充气腿的有效运动能力。
- 一个蠕虫状机器人,能够在狭小空间中导航并携带负载。
这一发展不仅增强了软机器人的功能,还为微创医疗应用(如血管导航)开辟了新途径,展示了先进水凝胶材料在机器人及其他领域的潜在影响。