3D 프린팅 하이드로겔의 혁신적 발전, 소프트 로봇에 적합한 신소재
인공지능이 작성했습니다. 영어에서 자동 번역했습니다.
상하이 교통대학교 연구팀이 3D 프린팅 하이드로겔의 신개념 처리를 개발하여 신축성을 1100%까지 향상시켰습니다. 이 혁신은 복잡한 액추에이터와 좁은 공간에서 섬세한 움직임을 수행할 수 있는 로봇의 제작을 가능하게 합니다.
서론
소프트 로봇은 섬세한 환경을 탐색하도록 설계되어, 부드럽고 높은 변형 가능성을 지닌 재료가 필요합니다. 그러나 전통적인 DLP 3D 프린팅 기술은 종종 하이드로겔이 너무 단단하고 신축성이 제한적이어서 소프트 로봇의 효과성을 저해합니다.
혁신적인 하이드로겔 처리
상하이 교통대학교의 연구팀은 3D 프린팅 하이드로겔의 내부 구조를 수정하는 후처리 기술을 도입하여 신축성을 크게 향상시켰습니다. 이 연구는 Nature Communications에 발표되었으며, 이 하이드로겔이 팽창형 액추에이터와 걷기 및 기어가기 기능을 갖춘 로봇 설계에 적용됨을 보여주었습니다.
개선 메커니즘
연구자들은 o-nitrobenzyl acetal 그룹으로 수정된 폴리(비닐 알코올)와 가교제로서 메타크릴레이트 히알루론산을 활용한 프린팅 잉크를 개발했습니다. 이 접근법은 초기 형태 고정과 이후의 기계적 조정을 분리합니다. 주요 개선 사항은 다음과 같습니다:
- 소수성 처리: 이 단계에서는 물을 밀어내는 측쇄를 부착하여 인장 강도를 개선하고 신축성을 촉진합니다.
- 알칼리 분해: 소수성 처리 후, 에스터 가교 결합이 분해되어 유효 체인을 길게 하여 더 큰 유연성과 신축성을 허용합니다.
처리된 하이드로겔은 6.3 MPa의 인장 강도와 인상적인 1100%의 변형률을 달성하여, 처리되지 않은 프린트보다 훨씬 뛰어난 성능을 보였습니다. 이는 재료가 여러 하중 사이클을 통해 구조적 무결성을 유지할 수 있게 합니다.
소프트 로봇에서의 응용
처리된 하이드로겔을 활용하여 연구자들은 상당한 팽창이 가능한 다양한 액추에이터를 성공적으로 프린트했습니다. 이는 그립 및 이동과 같은 응용에 중요한 특징입니다. 주목할 만한 결과는 다음과 같습니다:
- 25~40그램의 하중을 들어올릴 수 있는 꽃잎 모양의 액추에이터.
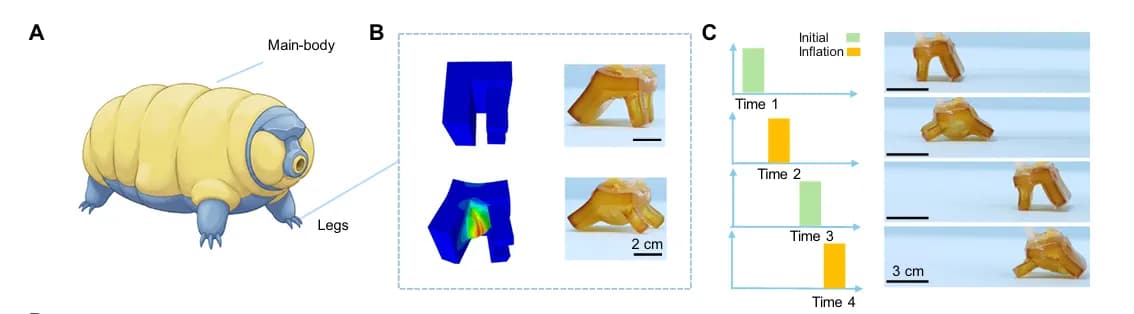
- 팽창형 다리를 사용하여 효과적인 이동을 보여준 물곰에서 영감을 받은 4족 로봇.
- 짐을 실고 좁은 공간을 탐색할 수 있는 벌레 모양의 로봇.
이 발전은 소프트 로봇의 기능성을 향상시킬 뿐만 아니라, 혈관 내비게이션과 같은 최소 침습 의료 응용 분야에서도 새로운 가능성을 열어주며, 로봇 공학 및 그 이상에서 고급 하이드로겔 재료의 잠재적 영향을 보여줍니다.