ソフトロボティクス向け3Dプリントハイドロゲルの進展
人工知能が作成しました. 英語からの自動翻訳です.
上海交通大学の研究者たちは、3Dプリントハイドロゲルの伸縮性を1100%に向上させる新しい処理法を開発しました。この革新により、複雑なアクチュエーターや狭い空間での繊細な動きが可能なロボットの製造が実現します。
はじめに
ソフトロボットは繊細な環境を移動するために設計されており、柔らかく、高度に変形可能で、複雑な内部形状に印刷できる材料が必要です。しかし、従来のDLP 3Dプリント技術では、ハイドロゲルが硬すぎて伸縮性が限られ、ソフトロボティクスにおける効果が妨げられることが多いです。
革新的なハイドロゲル処理
上海交通大学のチームは、3Dプリントハイドロゲルの内部構造を修正するポストプリント処理を導入し、伸縮性を大幅に向上させました。この研究はNature Communicationsに発表され、膨張可能なアクチュエーターや歩行・這行能力を持つロボットデザインへの応用が示されました。
改善のメカニズム
研究者たちは、o-ニトロベンジルアセタール基で修飾されたポリ(ビニルアルコール)を利用した印刷インクと、架橋剤としてメタクリル化ヒアルロン酸を使用するアプローチを開発しました。この方法は、初期の形状固定とその後の機械的調整を分離します。主な改善点は以下の通りです:
- 疎水処理:このステップでは、水を弾く側鎖を付加し、引張強度を向上させ、伸びを促進します。
- アルカリ分解:疎水処理の後、エステル架橋が分解され、効果的な鎖が長くなり、柔軟性と伸縮性が向上します。
処理されたハイドロゲルは、6.3 MPaの引張強度と驚異的な1100%のひずみを達成し、未処理の印刷物を大きく上回ります。これにより、材料は複数の荷重サイクルを通じて構造的完全性を維持できます。
ソフトロボティクスへの応用
処理されたハイドロゲルを利用して、研究者たちは重要な拡張能力を持つアクチュエーターの印刷に成功しました。これは、把持や移動などのアプリケーションにとって重要な機能です。注目すべき成果は以下の通りです:
- 花びら型アクチュエーター:25から40グラムの荷物を持ち上げることができます。
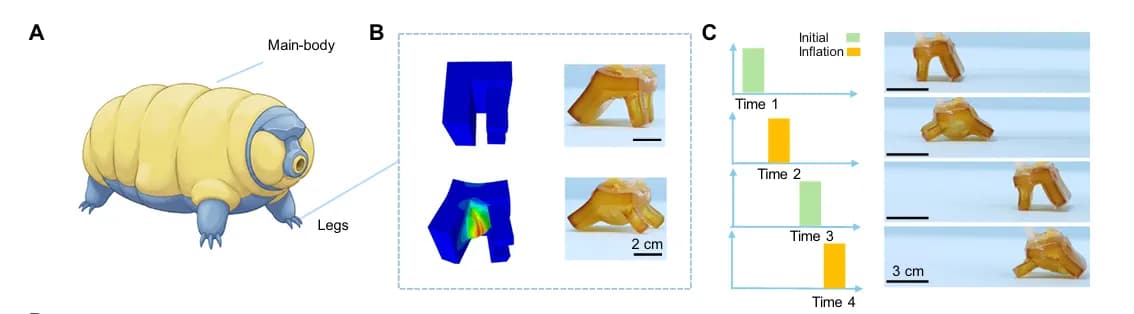
- クマムシにインスパイアされた四足ロボット:膨張可能な脚を使って効果的な移動を示しました。
- ワーム型ロボット:狭い空間を移動しながら荷物を運ぶことができます。
この開発は、ソフトロボットの機能を向上させるだけでなく、血管ナビゲーションなどの最小侵襲医療アプリケーションへの道を開き、ロボティクスやその先における先進的なハイドロゲル材料の潜在的な影響を示しています。