Ler no idioma original (inglês)
Pesquisadores Criam Pernas Robóticas com Músculos e Tendões Impressos em 3D
Redigido com inteligência artificial. Tradução automática do inglês.
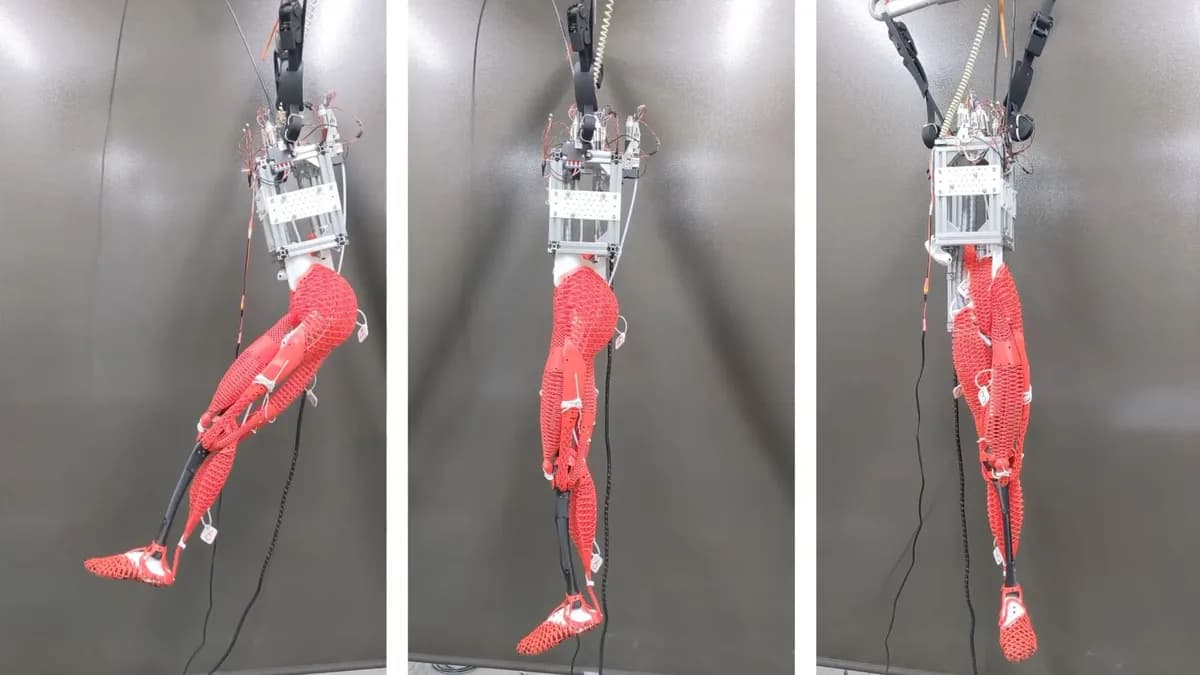
Uma equipe da Universidade de Tóquio desenvolveu um sistema de pernas robóticas em tamanho real utilizando poliuretano termoplástico (TPU) impresso em 3D para simular as propriedades mecânicas dos músculos, tendões e ligamentos humanos. Embora o protótipo consiga demonstrar passos com suporte externo, alcançar a caminhada independente continua sendo um desafio.
Uso Inovador da Impressão 3D
Pesquisadores da Universidade de Tóquio desenvolveram um novo sistema de pernas robóticas em tamanho real que utiliza estruturas impressas em 3D feitas de poliuretano termoplástico (TPU). Este design inovador replica as propriedades dos músculos, tendões e ligamentos humanos por meio do uso de diferentes padrões de impressão em um único material.
Propriedades Mecânicas e Funcionalidade
As pernas robóticas apresentam estruturas impressas flexíveis que proporcionam elasticidade semelhante à dos músculos, rigidez dos tendões e suporte dos ligamentos. Ao variar a geometria impressa, a equipe criou componentes que podem responder de maneiras diferentes às forças mecânicas. Por exemplo, regiões mais suaves se comportam como músculos elásticos, enquanto seções mais densas imitam tendões. Essa abordagem permite a integração de várias propriedades mecânicas em um único material, simplificando o processo de design para robôs musculoesqueléticos.
Desafios na Mobilidade
Embora o protótipo consiga realizar passos com suporte, ele ainda não é capaz de caminhar de forma independente. O sistema atual depende de suporte externo para equilíbrio, e os motores, posicionados mais altos no corpo, acionam os movimentos das pernas por meio de um intrincado sistema de cabos. Os pesquisadores enfrentam desafios adicionais na fabricação, com cada componente muscular impresso levando de 20 a 40 horas para ser produzido, e questões relacionadas ao atrito dos cabos e respostas mecânicas sob cargas repetidas complicam o controle.
Direções Futuras
O desenvolvimento deste sistema de pernas robóticas representa um passo significativo em direção à criação de estruturas robóticas mais sofisticadas que possam imitar o movimento humano. No entanto, alcançar uma caminhada independente confiável continua sendo um desafio de engenharia substancial. Os pesquisadores estão otimistas de que seu método de usar um único material flexível com propriedades variáveis possa abrir caminho para futuros avanços no design e funcionalidade robótica.