東京大学、3Dプリント筋肉と腱を用いたロボット脚を開発
人工知能が作成しました. 英語からの自動翻訳です.
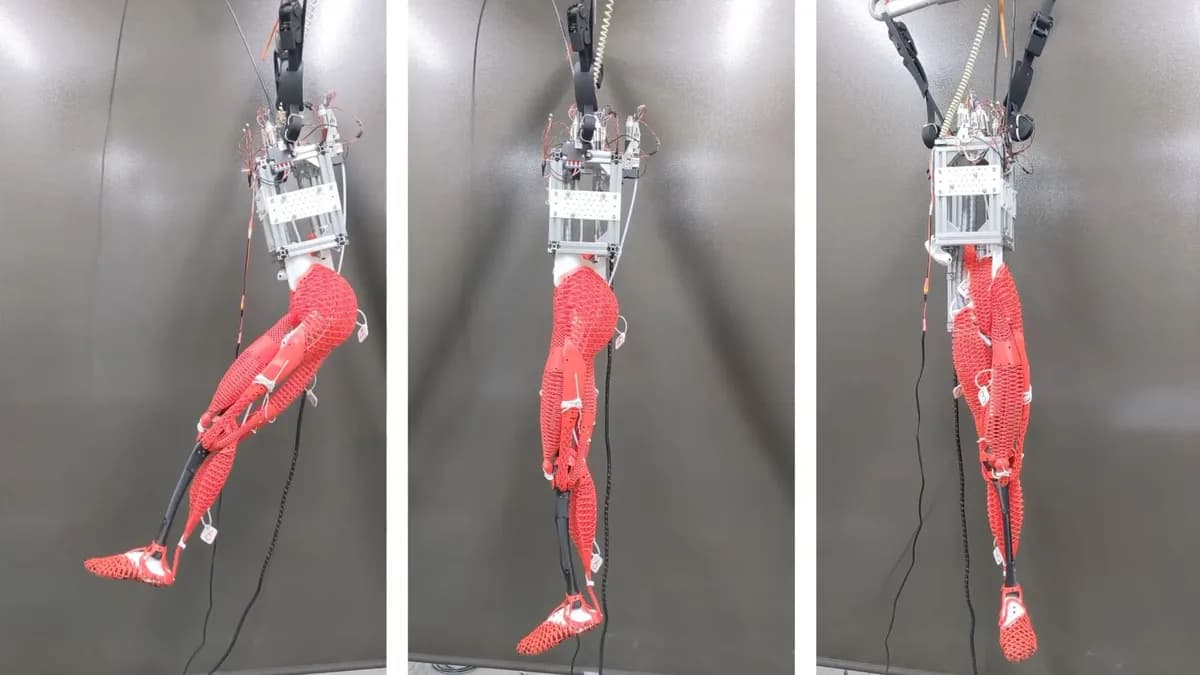
東京大学の研究チームが、3Dプリントされた熱可塑性ポリウレタン(TPU)を使用して、人間の筋肉、腱、靭帯の機械的特性を模倣した実寸大のロボット脚システムを作成しました。プロトタイプは外部サポートを利用してステップを示すことができますが、独立した歩行を実現するには課題が残ります。
3Dプリントの革新的な利用
東京大学の研究者たちは、熱可塑性ポリウレタン(TPU)から作られた3Dプリント構造を利用した新しい実寸大のロボット脚システムを開発しました。この革新的なデザインは、単一の材料に異なる印刷パターンを使用することで、人間の筋肉、腱、靭帯の特性を再現しています。
機械的特性と機能性
ロボット脚は、筋肉のような弾力性、腱の剛性、靭帯のサポートを提供する柔軟な印刷構造を特徴としています。印刷ジオメトリを変えることで、チームは機械的力に対して異なる反応を示す部品を作成しました。たとえば、柔らかい領域は弾性のある筋肉のように振る舞い、密度の高い部分は腱を模倣します。このアプローチにより、さまざまな機械的特性を単一の材料に統合することができ、筋骨格ロボットの設計プロセスが簡素化されます。
移動における課題
プロトタイプはサポートされたステップを実現できますが、まだ独立した歩行はできません。現在のシステムはバランスを保つために外部サポートに依存しており、体の高い位置に配置されたモーターが複雑なケーブルシステムを通じて脚の動きを駆動しています。研究者たちは、各印刷された筋肉部品の製造に20〜40時間かかることや、ケーブルの摩擦や繰り返し荷重下での機械的反応に関する問題が制御を複雑にしているため、さらなる課題に直面しています。
今後の方向性
このロボット脚システムの開発は、人間の動きを模倣できるより高度なロボット構造の創造に向けた重要な一歩を示しています。しかし、信頼性のある独立した歩行を実現することは依然として大きな工学的課題です。研究者たちは、可変特性を持つ単一の柔軟な材料を使用する方法が、ロボットの設計と機能性における将来の進展への道を開く可能性があると楽観視しています。