Leer en el idioma original (inglés)
MIT Desarrolla Software X-Hinges para Impresión 3D Interactiva
Redactado con inteligencia artificial. Traducción automática del inglés.
El Laboratorio de Ciencias de la Computación e Inteligencia Artificial del MIT ha presentado X-Hinges, un software que permite la creación de objetos impresos en 3D que responden al tacto. Esta innovación permite la integración de diferentes materiales, mejorando la funcionalidad de los objetos cotidianos.
Introducción a X-Hinges
Ingenieros del Laboratorio de Ciencias de la Computación e Inteligencia Artificial del MIT (CSAIL) han desarrollado un nuevo software de diseño llamado X-Hinges. Esta herramienta permite a los usuarios crear e imprimir en 3D objetos con capacidades de respuesta al tacto, gracias a la inclusión de sensores integrados que reaccionan a la interacción humana.
Cómo Funciona X-Hinges
Un desafío común al integrar sensores en objetos impresos en 3D es la interferencia causada por el uso del mismo material tanto para los sensores como para el objeto. X-Hinges aborda este problema permitiendo el uso de dos filamentos distintos: uno optimizado para la transmisión de señales de los sensores y otro para trazas conductivas. Esta separación reduce errores y mejora la comunicación entre los componentes.
Características de Diseño Amigables para el Usuario
El software está diseñado para ser accesible, permitiendo a los usuarios construir objetos utilizando diversas formas geométricas y definir movimientos a lo largo de tres ejes: compresión, vertical y horizontal. Esta flexibilidad significa que los objetos pueden exhibir múltiples tipos de movimiento.
Aplicaciones Prácticas y Metas Futuras
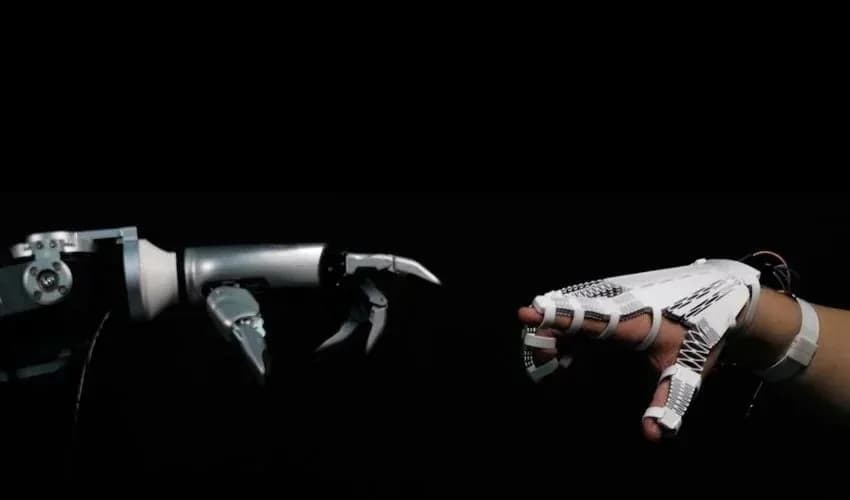
Los proyectos iniciales que utilizan X-Hinges han dado resultados prometedores, incluyendo un guante que traduce los movimientos de los dedos a una mano robótica y una lámpara plegable que ajusta su brillo en respuesta al tacto. Sin embargo, el equipo está trabajando actualmente en problemas de calibración que surgen de las variaciones en la disposición de los componentes eléctricos en impresiones idénticas. El objetivo final es integrar la calibración directamente en el proceso de impresión, fusionando las capacidades de actuación y detección en un único método de fabricación, allanando así el camino para aplicaciones avanzadas en inteligencia incorporada e IA.