Leer en el idioma original (inglés)
Investigadores Desarrollan Piernas Robóticas con Músculos y Tendones Impresos en 3D
Redactado con inteligencia artificial. Traducción automática del inglés.
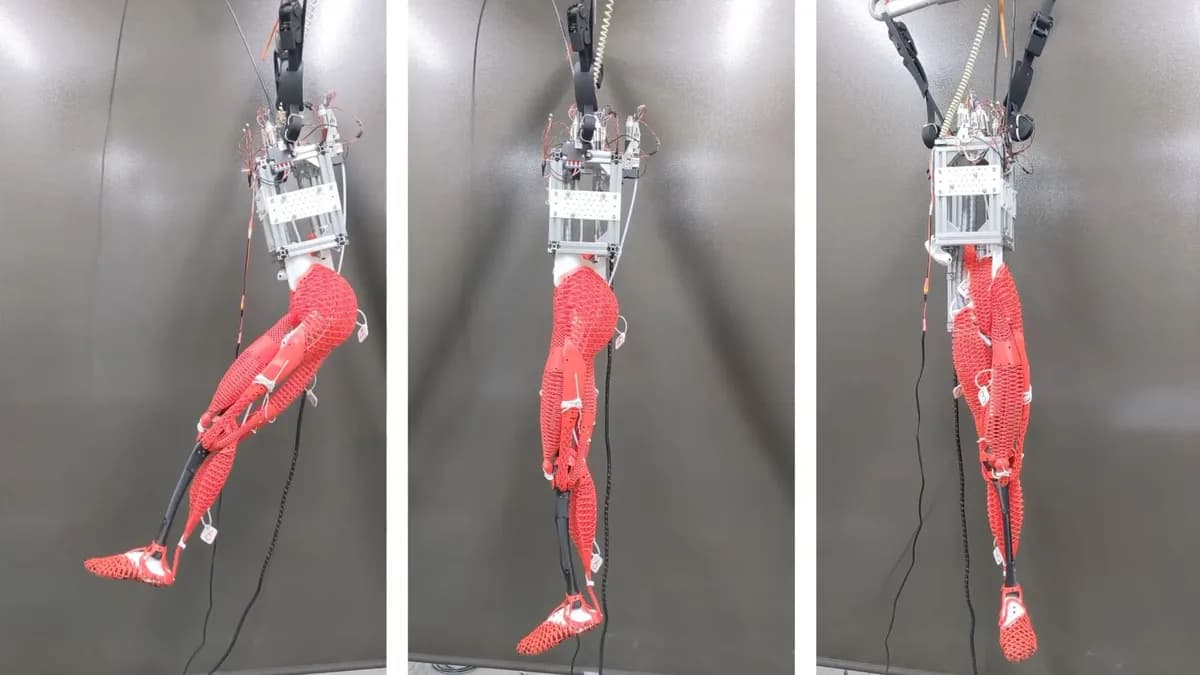
Un equipo de la Universidad de Tokio ha creado un sistema de pierna robótica a tamaño real utilizando poliuretano termoplástico (TPU) impreso en 3D para simular las propiedades mecánicas de los músculos, tendones y ligamentos humanos. Aunque el prototipo puede demostrar pasos con soporte externo, lograr caminar de forma independiente sigue siendo un desafío.
Uso Innovador de la Impresión 3D
Investigadores de la Universidad de Tokio han desarrollado un novedoso sistema de pierna robótica a tamaño real que utiliza estructuras impresas en 3D hechas de poliuretano termoplástico (TPU). Este diseño innovador replica las propiedades de los músculos, tendones y ligamentos humanos mediante el uso de diferentes patrones de impresión en un solo material.
Propiedades Mecánicas y Funcionalidad
Las piernas robóticas cuentan con estructuras impresas flexibles que proporcionan elasticidad similar a la de los músculos, rigidez en los tendones y soporte en los ligamentos. Al variar la geometría impresa, el equipo ha creado componentes que pueden responder de manera diferente a las fuerzas mecánicas. Por ejemplo, las regiones más suaves se comportan como músculos elásticos, mientras que las secciones más densas imitan a los tendones. Este enfoque permite la integración de diversas propiedades mecánicas en un solo material, simplificando el proceso de diseño para robots musculoesqueléticos.
Desafíos en la Movilidad
Aunque el prototipo puede lograr pasos con soporte, aún no es capaz de caminar de forma independiente. El sistema actual depende de un soporte externo para el equilibrio, y los motores, ubicados más arriba en el cuerpo, impulsan los movimientos de la pierna a través de un intrincado sistema de cables. Los investigadores enfrentan más desafíos en la fabricación, ya que cada componente muscular impreso tarda entre 20 y 40 horas en producirse, y los problemas relacionados con la fricción de los cables y las respuestas mecánicas bajo cargas repetidas complican el control.
Direcciones Futuras
El desarrollo de este sistema de pierna robótica representa un paso significativo hacia la creación de estructuras robóticas más sofisticadas que puedan imitar el movimiento humano. Sin embargo, lograr un caminar independiente y fiable sigue siendo un desafío de ingeniería considerable. Los investigadores son optimistas de que su método de utilizar un solo material flexible con propiedades variables podría allanar el camino para futuros avances en el diseño y la funcionalidad robótica.